

आधुनिक स्मार्ट विनिर्माण और लचीली उत्पादन प्रणालियों में, एजीवी (स्वचालित निर्देशित वाहन) इंट्रालॉजिस्टिक्स संचालन का एक मानक घटक बन गए हैं। कई कारखानों में, वे अब वैकल्पिक उन्नयन नहीं बल्कि सामग्री परिवहन के लिए एक मुख्य बुनियादी ढांचा हैं।
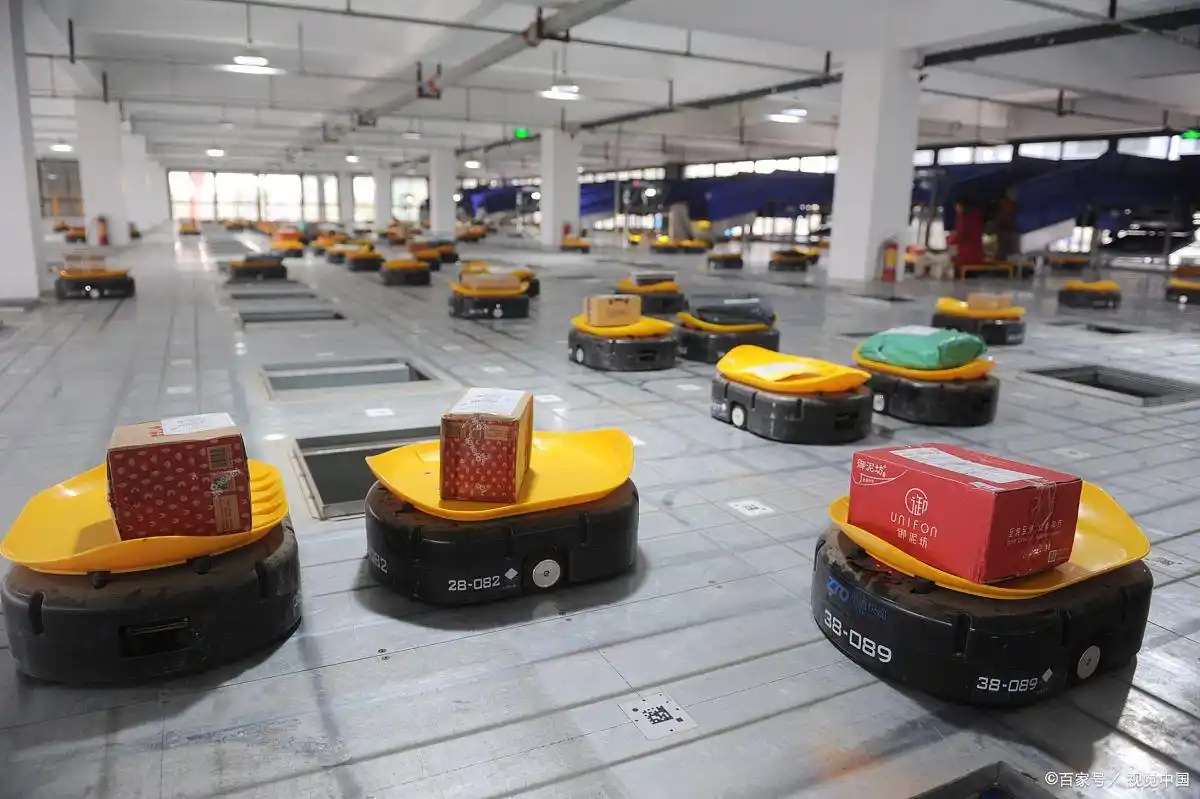
हालाँकि, तैनाती के बाद, कई कंपनियों को एक व्यावहारिक समस्या का सामना करना पड़ता है: भले ही एजीवी पेश किए गए हों, समग्र दक्षता में हमेशा उम्मीद के मुताबिक सुधार नहीं होता है। व्यस्त घंटों के दौरान, भीड़भाड़, प्रतीक्षा और यहां तक कि अस्थायी गतिरोध भी हो सकते हैं, जिससे उत्पादन लय प्रभावित हो सकती है।
मूल कारण एकल वाहन संचालन से बहु वाहन समन्वय की ओर संक्रमण है। चुनौती अब यह नहीं है कि "एक वाहन सबसे छोटा रास्ता कैसे अपनाता है", बल्कि यह है कि एक साझा स्थान में कई वाहन एक-दूसरे के साथ हस्तक्षेप किए बिना कुशलतापूर्वक कैसे काम करते हैं।
1. बहु-AGV प्रणालियों में समस्याएँ कैसे उभरती हैं
आरंभिक चरण के अनुप्रयोगों में, एजीवी का उपयोग मुख्य रूप से सरल बिंदु से बिंदु तक परिवहन के लिए किया जाता है, जैसे कि गोदाम से बिंदु तक लाइन डिलीवरी। मार्ग निश्चित हैं और सिस्टम जटिलता कम है।
जैसे-जैसे उत्पादन की गति बढ़ती है और SKU विविधता बढ़ती है, कई एजीवी ओवरलैपिंग क्षेत्रों में काम करना शुरू कर देते हैं, और विशिष्ट समस्याएं धीरे-धीरे सामने आती हैं:
एक ही नोड के लिए प्रतिस्पर्धा करने वाले कई वाहनों के कारण चौराहे पर भीड़भाड़
संकरी गलियों में गतिरोध पर ध्यान दें
असंतुलित मार्ग उपयोग, जहां कुछ पथ अतिभारित हैं जबकि अन्य का कम उपयोग किया जाता है
इन मुद्दों को अक्सर शेड्यूलिंग समस्याओं के रूप में देखा जाता है, लेकिन संक्षेप में वे अपर्याप्त वैश्विक पथ समन्वय और अधूरे यातायात नियमों से आते हैं।
2. पथ अनुकूलन: एक स्तरित दृष्टिकोण अधिक व्यावहारिक है

वास्तविक औद्योगिक परियोजनाओं में, अत्यधिक जटिल एल्गोरिदम के साथ शुरुआत करने से अक्सर व्यावहारिकता ख़राब हो जाती है। स्थैतिक योजना से लेकर गतिशील समायोजन तक, परतों में पथ अनुकूलन को लागू करना एक अधिक प्रभावी तरीका है।
पहली परत स्थैतिक मानचित्र मॉडलिंग और मार्ग नियोजन है। फ़ैक्टरी को एक ग्राफ़ संरचना में समाहित किया गया है, जहाँ वर्कस्टेशन, बफ़र्स और चार्जिंग स्टेशन नोड बन जाते हैं, और लेन किनारे बन जाते हैं। सामग्री फीडिंग या पैलेट रिटर्न जैसे उच्च आवृत्ति वाले कार्यों के लिए, प्राथमिकताओं के साथ कई पूर्वनिर्धारित मार्ग तैयार किए जा सकते हैं। इस स्तर पर A* या दिज्क्स्ट्रा जैसे एल्गोरिदम पर्याप्त हैं। कुंजी एल्गोरिथम जटिलता नहीं है, बल्कि यह है कि क्या मुख्य मार्ग अच्छी तरह से डिज़ाइन किए गए हैं।
दूसरी परत गतिशील पथ समायोजन का परिचय देती है। चूँकि फ़ैक्टरी का वातावरण लगातार बदल रहा है, पथ नियोजन में समय पर विचार किया जाना चाहिए। जब सिस्टम को पता चलता है कि एक खंड पर जल्द ही कब्जा होने की संभावना है, तो भीड़भाड़ से बचने के लिए स्थानीय रीरूटिंग शुरू की जा सकती है।
बाधा वाले क्षेत्रों के लिए जिन्हें बाईपास नहीं किया जा सकता है, एक पथ आरक्षण तंत्र की आवश्यकता होती है, जिसे अक्सर टाइम विंडो या पथ लॉकिंग के रूप में जाना जाता है। सरल शब्दों में, केवल एक एजीवी को एक विशिष्ट समय स्लॉट के भीतर एक महत्वपूर्ण खंड से गुजरने की अनुमति है, जबकि अन्य को इंतजार करना होगा।
व्यावहारिक कार्यान्वयन में, सिस्टम का प्रदर्शन न केवल एल्गोरिदम द्वारा बल्कि हार्डवेयर स्तर पर निष्पादन गुणवत्ता द्वारा भी निर्धारित किया जाता है। उदाहरण के लिए, एकीकृत एजीवी ड्राइव सिस्टम जैसे कि प्रदान किए गएप्लुटूल्स (布路托)सुचारू त्वरण और मंदी, सटीक कम गति नियंत्रण और स्थिर लोड हैंडलिंग सहित निष्पादन परत प्रदर्शन पर ध्यान केंद्रित करें। ये कारक उच्च-घनत्व वाले बहु{{4}वाहन वातावरण में समग्र समन्वय को महत्वपूर्ण रूप से प्रभावित करते हैं।
एकीकृत होने के बजाय वर्गीकृत होने पर संघर्ष से निपटना अधिक प्रभावी होता है:
नोड विवादों को प्राथमिकता नियमों के माध्यम से हल किया जाता है
आमने-सामने के विवादों को ज़ोन व्यवसाय तर्क के माध्यम से नियंत्रित किया जाता है
निम्नलिखित संघर्षों को रिक्ति नियंत्रण और गतिशील गति समायोजन के माध्यम से प्रबंधित किया जाता है

3. ट्रैफ़िक प्रबंधन अक्सर एल्गोरिदम से अधिक महत्वपूर्ण होता है
कई परियोजनाओं में, पथ एल्गोरिदम पर महत्वपूर्ण प्रयास खर्च किया जाता है, फिर भी तैनाती के बाद भी भीड़भाड़ होती है। मुख्य कारण अक्सर अधूरा यातायात नियम डिज़ाइन होता है।
व्यावहारिक अनुभव से, कारखाने को कार्यात्मक क्षेत्रों में विभाजित करना आवश्यक है। कच्चे माल क्षेत्रों, प्रसंस्करण क्षेत्रों और तैयार माल क्षेत्रों को अलग करने से वाहन प्रवाह को विनियमित करने में मदद मिलती है और स्थानीय भीड़भाड़ को रोका जा सकता है। उच्च घनत्व वाले लेआउट में, एक यूनिडायरेक्शनल लूप लेआउट अक्सर अधिक स्थिर होता है, क्योंकि यह स्वाभाविक रूप से टकराव को कम करता है।
प्रमुख चौराहों या संकरे मार्गों पर, स्पष्ट यातायात नियम आवश्यक हैं, जैसे:
एक समय में केवल एक ही दिशा की अनुमति है
मुख्य गलियारों को द्वितीयक लेन की तुलना में प्राथमिकता दी जाती है
आपातकालीन कार्य सामान्य नियमों से आगे निकल सकते हैं
बफ़र और प्रतीक्षा क्षेत्र भी महत्वपूर्ण हैं। पर्याप्त बफरिंग स्थान के बिना, स्थानीयकृत भीड़ तेजी से फैल सकती है। उचित रूप से रखे गए होल्डिंग ज़ोन वाहनों के शीघ्र पुनर्वितरण की अनुमति देते हैं।
इंजीनियरिंग के दृष्टिकोण से, निष्पादन हार्डवेयर भी एक महत्वपूर्ण भूमिका निभाता है। ड्राइव व्हील प्रदर्शन या मोटर नियंत्रक प्रतिक्रियाशीलता में भिन्नताएं बहु {{1} वाहन प्रणालियों में बढ़ सकती हैं, जो समग्र सुचारूता को प्रभावित करती हैं।

4. व्यावहारिक विचारों को अक्सर नजरअंदाज कर दिया जाता है
1. सबसे छोटा रास्ता हमेशा इष्टतम नहीं होता है
सबसे छोटा मार्ग अक्सर सबसे अधिक उपयोग किया जाता है, जिससे भीड़भाड़ होती है। 10-20% चक्कर लगाने की अनुमति देने से समग्र थ्रूपुट में सुधार हो सकता है।
2. अनुकरण की कमी के कारण पुनः कार्य करना महंगा पड़ता है
तैनाती से पहले, जैसे टूल का उपयोग करके परिदृश्यों को मान्य करने की अनुशंसा की जाती है
एनीलॉजिक या सीमेंस प्लांट सिमुलेशन
मुख्य मेट्रिक्स में गतिरोध जोखिम, प्रतीक्षा समय और सिस्टम पुनर्प्राप्ति क्षमता शामिल हैं।
3. विज़ुअलाइज़ेशन को चरण दर चरण बनाया जाना चाहिए
शुरुआती चरण के सिस्टम को केवल वाहन स्थान और कार्य स्थिति जैसी बुनियादी दृश्यता की आवश्यकता होती है। हीटमैप और उपयोग विश्लेषण जैसे उन्नत विश्लेषण बाद में जोड़े जा सकते हैं।
4. मानव-मशीन अंतःक्रिया पर शीघ्र विचार किया जाना चाहिए
अधिकांश कारखानों में पूर्णतः मानव रहित संचालन अवास्तविक है। सिस्टम को स्वचालित गति में कमी, चेतावनी संकेत और समर्पित पैदल यात्री लेन का समर्थन करना चाहिए।
5. केंद्रीकृत शेड्यूलिंग की अनुशंसा की जाती है
पथ योजना और प्रेषण को एक केंद्रीकृत प्रणाली द्वारा बेहतर ढंग से नियंत्रित किया जाता है, जबकि एजीवी निष्पादन और स्थानीय बाधा से बचाव पर ध्यान केंद्रित करते हैं। एक "केंद्रीकृत शेड्यूलिंग + वितरित निष्पादन" आर्किटेक्चर बहु-वाहन प्रणालियों के लिए अधिक स्थिर है।
निष्कर्ष
एजीवी प्रणाली का प्रदर्शन किसी एकल एल्गोरिदम द्वारा निर्धारित नहीं होता है, बल्कि परिचालन नियमों की स्पष्टता और निष्पादन की विश्वसनीयता से निर्धारित होता है।
पथ अनुकूलन परिभाषित करता है कि वाहन कैसे चलते हैं, जबकि यातायात प्रबंधन यह निर्धारित करता है कि क्या वे वास्तविक -विश्व बाधाओं के तहत सुचारू रूप से चलते रह सकते हैं। जब सिस्टम डिज़ाइन, ट्रैफ़िक नियम और हार्डवेयर निष्पादन एक साथ काम करते हैं, तो बहु-एजीवी सिस्टम स्थिर और कुशल सामग्री प्रबंधन प्रदर्शन प्राप्त कर सकते हैं।


